

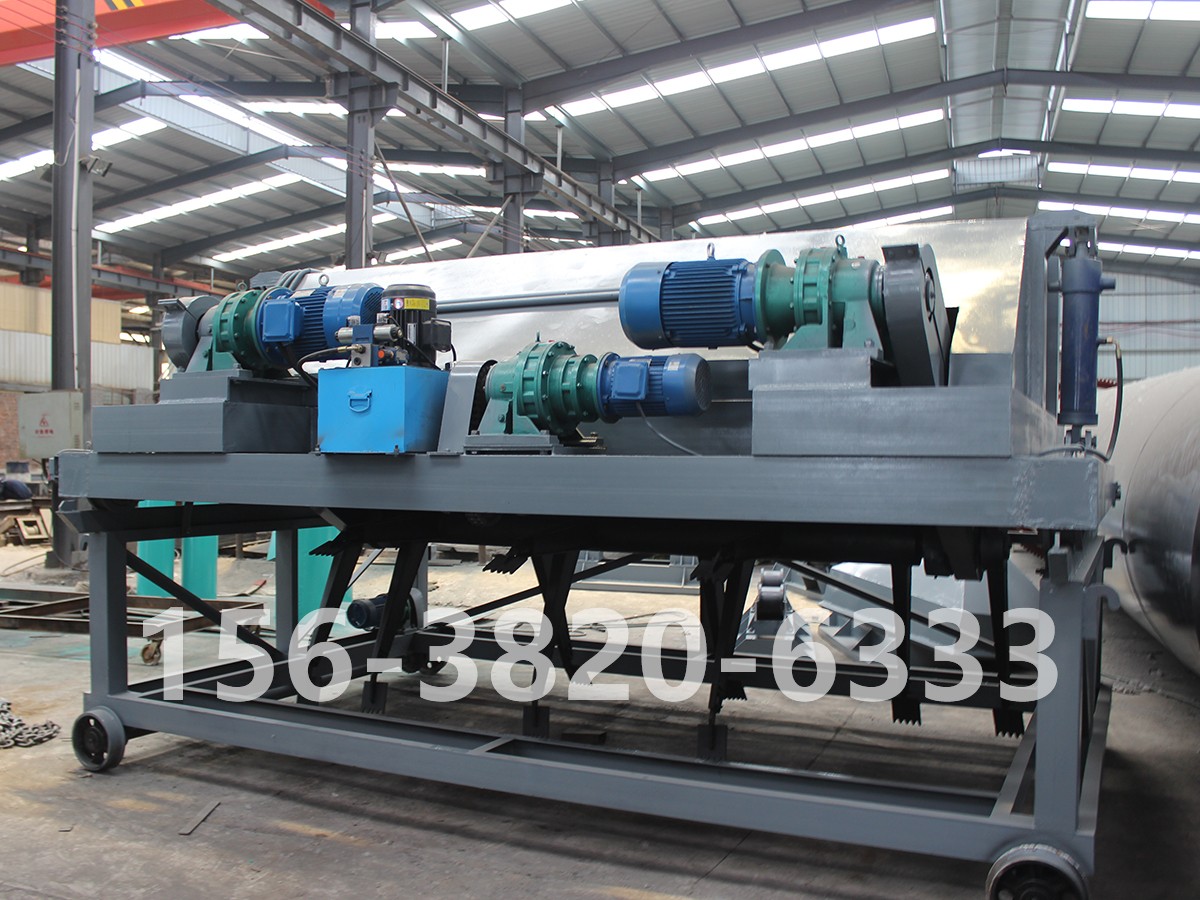
堆肥翻堆机在作业中要同时完成两个动作:沿发酵槽行走,以及驱动刀轴翻抛物料。这两个动作看似独立,实则必须精密配合。行走快了,翻抛不彻底;行走慢了,物料被反复切削、过度破碎。协同控制的核心,就是让行走速度与翻抛能力始终处于绝佳匹配状态。
两个系统各自管什么
行走系统负责翻堆机沿槽体轨道的前进与后退,由驱动电机、减速机、行走轮和轨道组成。它的任务是保持设备平稳、直线运行,并按设定速度推进。翻抛系统则负责刀轴的旋转,通过刀片将底层物料翻至表层、表层物料落回底层,同时起到破碎、混合和供氧的作用。刀轴转速决定了单位时间内能够处理的物料量,行走速度决定了设备在单位距离上停留的时间。两者配合,才能保证翻抛深度到位、物料抛掷均匀。
协同控制的三个核心逻辑
**,行走速度随刀轴负载自适应调节。 物料阻力并非恒定——含水率高的区域阻力大,干燥区域阻力小。如果行走速度固定不变,遇到阻力大的区域时刀轴负荷骤增,可能导致闷车或刀片损坏;遇到阻力小的区域则翻抛深度不足。协同控制系统通过监测刀轴电机的电流或液压系统压力,实时判断负载状态,自动降低或提高行走速度,让刀轴始终在合理负荷区间内工作。
第二,翻抛深度与行走速度联动。 翻抛深度由刀轴离地高度决定,而物料在翻抛后的抛掷距离与刀轴转速和行走速度相关。行走速度过快时,物料被抛起后来不及充分混合就被设备甩在身后;行走速度过慢时,物料在同一位置被反复切削。协同控制的目标是:让刀轴每转一圈所推进的距离与刀片间距相协调,使物料在翻抛过程中被连续、均匀地抛起和落下。
第三,启停与换向的同步。 翻堆机在槽体两端需要换向作业。如果行走系统先停、翻抛系统后停,刀轴会在原地对物料反复切削;如果翻抛系统先停、行走系统后停,未翻抛的物料被设备碾过压实。协同控制要求两个系统在换向时同步减速、同步停止、同步反向启动,避免对物料和设备造成额外损伤。
实现协同控制的技术手段
当前主流方案采用变频调速加PLC控制。行走电机和刀轴电机均配备变频器,PLC根据传感器采集的刀轴负载、行走位置和物料阻力信号,实时输出转速指令。部分高端机型还引入液压驱动,通过比例阀调节行走马达和刀轴马达的流量分配,响应速度更快、控制精度更高。
协同失调的典型表现
行走与翻抛配合失当时,症状往往很明显。行走偏快时,翻抛后料面出现未翻到的“生料带”,发酵不均匀;行走偏慢时,物料被过度破碎,颗粒细化、透气性下降,反而延缓发酵;启停不同步时,槽体两端出现物料堆积或压实区。操作人员应观察翻抛后料面的平整度和颜色一致性,若出现局部深色湿块或干白区域,说明协同控制已出现问题。
堆肥翻堆机的效率,不取决于行走多快或刀轴多强,而取决于两者能否像齿轮一样咬合运转。把协同控制调顺了,翻抛均匀性和设备寿命都会明显改善。
核心结论可概括为:进料口通径必须为返料中极大颗粒留出足够通过余量,而不是让大块料“勉强挤进去”。匹配失当的代价具有双重性——进料口偏小,返料在口部架......
从纯产能数字看,够用,而且往往绰绰有余;但从“生物有机肥”隐含的保活菌要求看,够不够用不取决于时产几吨,而取决于所选设备是不是真的“低温保菌”。产能......
半湿物料粉碎机号称"高湿不堵",但现场照样有用户反馈堵料停机。需要说明的是,它不怕湿是相对的——设计上确实能处理含水25%~50%的物料,但超过临界......
有机肥粉碎堵机,十次有九次不是刀片不行、不是电机太小,而是含水率没控住。原料太湿,粘性大增,碎料粘附在锤片、衬板和筛网上越积越厚,然后把粉碎腔糊死—......
咨询电话:156-3820-6333 0371-86570111
公司传真: 0371-86570111
企业 QQ: 807586248
公司邮编: 450100
公司邮箱: 807586248@qq.com
公司地址: 河南省郑州市荥阳市乔楼镇万山路313号
 堆肥翻堆机行走系统与翻抛系统的协同控制


